
 英语
 俄语
 西班牙语

Роботизированные гусеницы придают устойчивость мобильным машинам
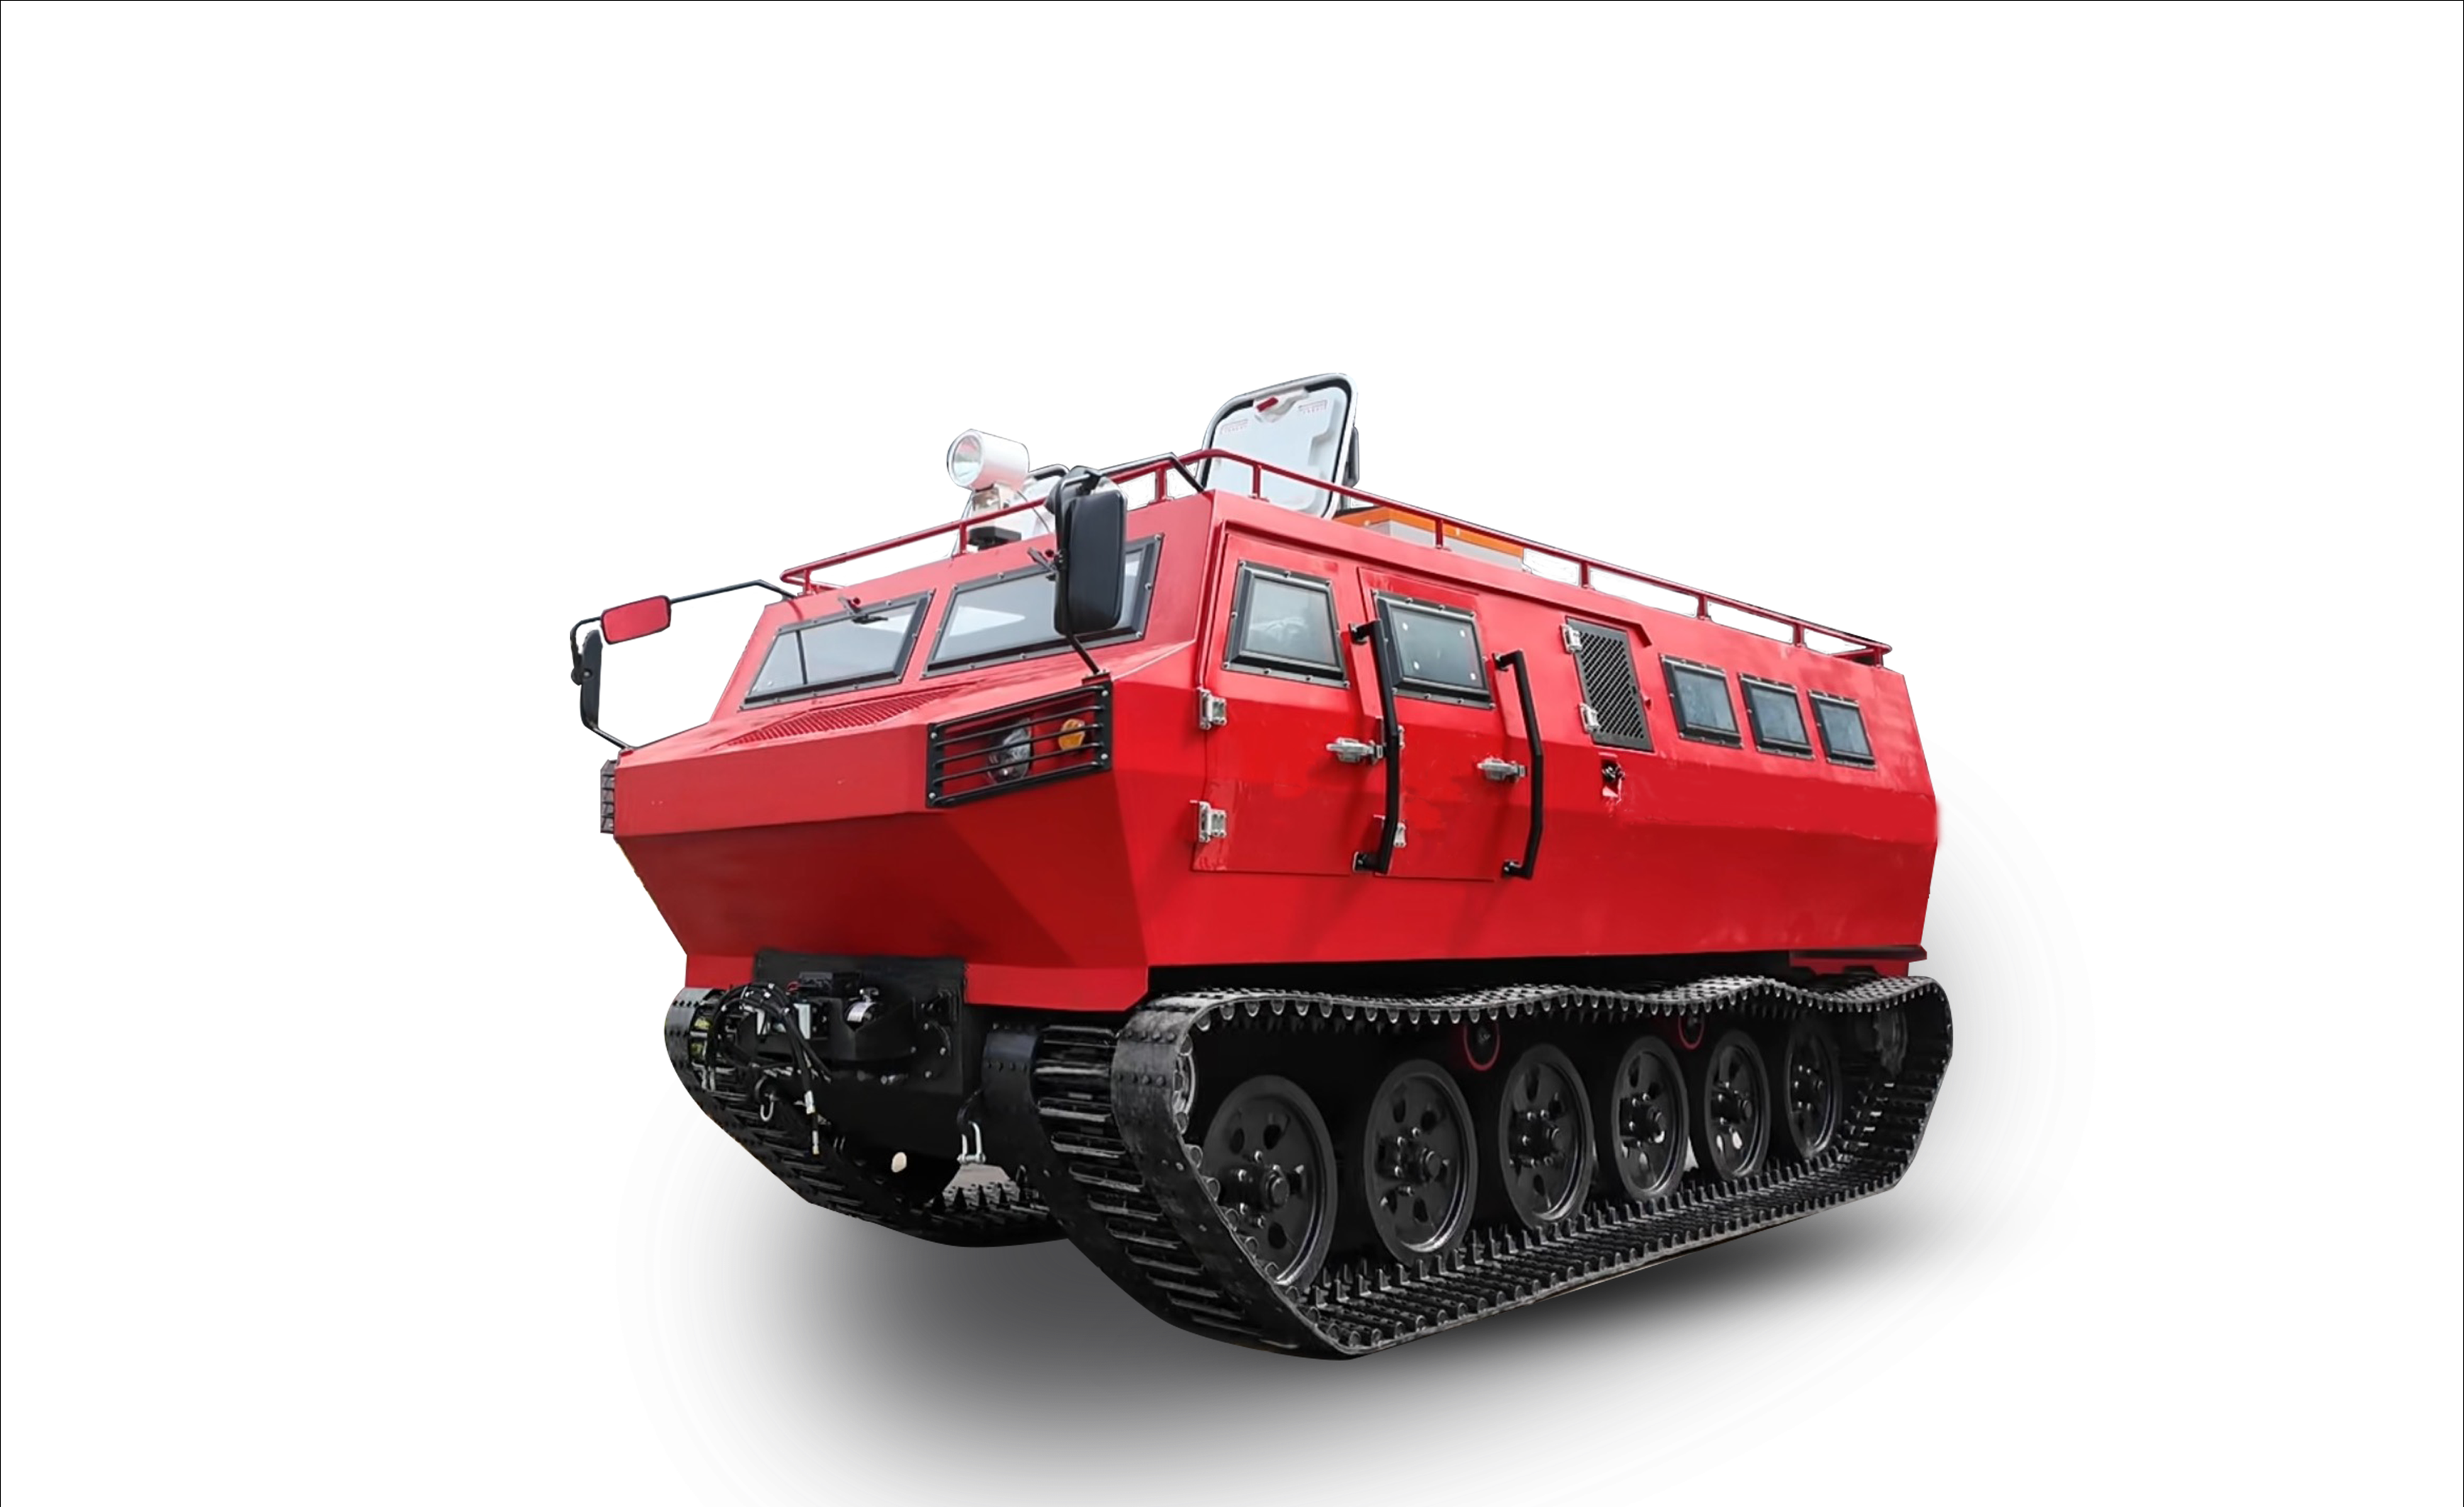
Для перемещения в сложных условиях мобильному роботу нужно нечто большее, чем просто двигатели и датчики. Его контакт с землей определяет, как он справляется с неровными поверхностями, сыпучими материалами, склонами и препятствиями. Следы роботов Обеспечивают непрерывную контактную поверхность, которая помогает распределять вес машины и поддерживать тягу на различных типах местности.
В отличие от колесных систем, гусеничные роботы используют связанные ремни или гусеничные узлы, которые перемещаются вокруг колес и поддерживающих компонентов. Эта конструкция используется в промышленных инспекционных роботах, сельскохозяйственных машинах, строительной технике и беспилотных платформах. Выбор подходящей гусеничной системы предполагает понимание местности, веса машины, механизма привода и предполагаемых условий работы.
Почему некоторые роботы используют гусеницы вместо колес?
Колеса хорошо работают на многих гладких, твердых поверхностях, но их производительность может измениться, когда робот столкнется с рыхлой почвой, гравием, грязью или неровной поверхностью. Гусеничная система распределяет вес машины по большей площади контакта, что помогает снизить локальное давление на грунт.
Эта функция может быть полезна, когда роботу необходимо перемещаться по поверхностям с изменяющимся уровнем или ограниченным сцеплением. Непрерывный ремень также позволяет системе привода контактировать с землей по более широкой части машины.
Однако гусеницы не подходят автоматически каждому мобильному роботу. Колесные платформы могут быть более подходящими для применений, в которых приоритет отдается компактным поворотам, скорости на гладком полу или более простой компоновке шасси. Решение зависит от рабочей среды и основных задач машины.
Как размеры гусеницы влияют на мобильность?
Ширина гусеницы и общая длина контакта влияют на то, как робот взаимодействует с землей. Более широкая гусеница позволяет распределить нагрузку на большую площадь, хотя реальный результат зависит от веса машины, натяжения гусеницы и формы контактной поверхности.
Длина гусеницы также влияет на устойчивость и способность робота преодолевать определенные препятствия. Более длинная площадь контакта может помочь платформе поддерживать контакт с землей на неровной местности, а компактная компоновка может быть полезна, когда роботу приходится работать в ограниченном пространстве.
Глубина и рисунок протектора также имеют значение. Канавки и приподнятые секции могут помочь гусенице зацепиться за рыхлые поверхности, но их эффективность зависит от состояния почвы, мусора и направления движения.
Инженеры должны оценить эти размеры вместе с центром тяжести робота, зазором и требованиями к повороту, чтобы определить подходящую конфигурацию.
Что следует учитывать производителям при выборе гусениц?
Выбор трека начинается с общего рабочего веса робота, ожидаемой полезной нагрузки, рельефа местности и доступной мощности привода. Эти факторы помогают определить необходимые размеры, материал, дизайн протектора и механическое устройство.
Производителям также следует изучить, как гусеницы соединяются с шасси. Точки крепления, выравнивание ведущих колес, положение роликов и доступное пространство могут повлиять на совместимость с остальной частью платформы.
Требования к контролю являются еще одним соображением. Роботу, который, как ожидается, будет часто поворачивать в узких пространствах, может потребоваться другое устройство привода, отличное от того, которое предназначено для движения в основном по прямым линиям по открытой местности.
Для групп закупок чертежи и эксплуатационные спецификации помогают уточнить, подходит ли гусеничный узел к предполагаемой машине. Сравнение полных системных требований может предотвратить несоответствие между компонентами гусеницы, шасси и привода.
Баланс тяги, стабильности и эффективности
Гусеничный робот зависит от взаимосвязи между контактом с землей, механической конструкцией и управлением приводом. Увеличение ширины колеи или изменение рисунка протектора могут повлиять на тягу, но эти изменения также могут повлиять на габариты машины, сопротивление повороту и энергопотребление.
Следы роботов поэтому следует выбирать в зависимости от местности и работы, которую должна выполнять машина. Конструкция, предназначенная для рыхлого грунта, может вести себя по-другому на гладком бетоне, а платформа, на которой установлено дополнительное оборудование, может потребовать другого распределения нагрузки.
Для разработчиков роботов и поставщиков оборудования четкое понимание этих компромиссов помогает принимать практические проектные решения. Согласование гусеницы с шасси, системой двигателя и рабочей поверхностью помогает обеспечить предсказуемую мобильность для предполагаемого применения.


 浙ICP备2022029871号